Eng


 Kotiin / Uutiset / Teollisuuden uutisia / DC-moottoreiden ymmärtäminen: Yksinkertaisen rakenteen tekeminen vs. ammattimaiset mikrotasavirtamoottorit
DC-moottoreiden ymmärtäminen: Yksinkertaisen rakenteen tekeminen vs. ammattimaiset mikrotasavirtamoottorit
 2026.06.03
 Teollisuuden uutisia
A DC moottori muuntaa tasavirran sähköenergian mekaaniseksi pyörimisenergiaksi käyttämällä magneettikentän ja virtaa kuljettavien johtimien välistä vuorovaikutusta. Voit rakentaa perustason tasavirtamoottorin akulla, kuparilangalla, kestomagneetilla ja paperiliitinkommutaattorilla alle 30 minuutissa - mutta koko rakennusprosessin ymmärtäminen paljastaa, miksi erityisesti kaupalliset moottorit mikro DC moottorit , on suunniteltu tällaisiin tarkkoihin toleransseihin. Tämä artikkeli kattaa kaiken kotitekoisista rakennelmista ammattimaisiin mikromoottorien teknisiin tietoihin.
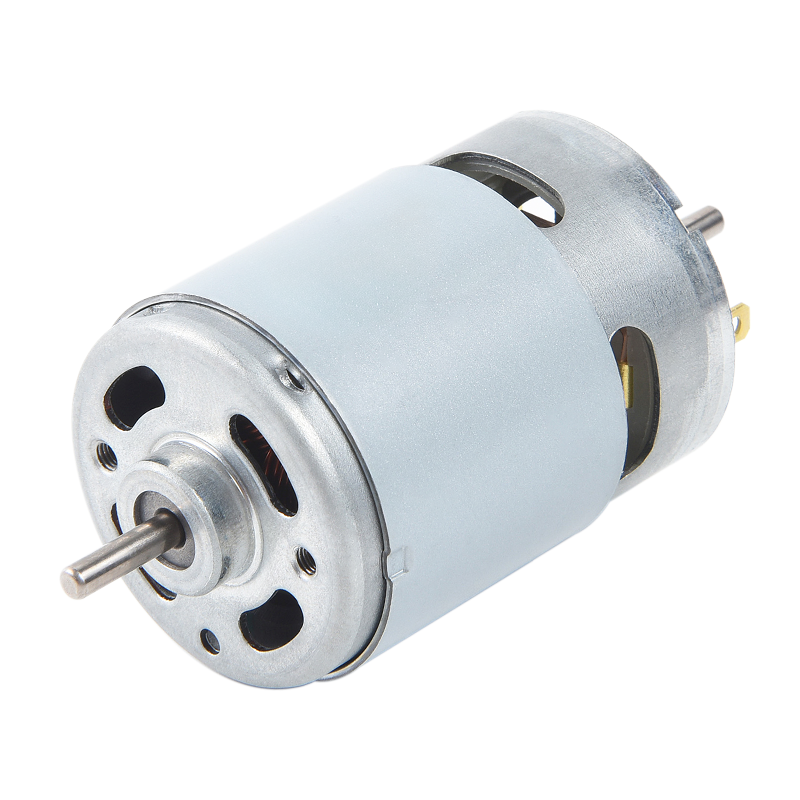
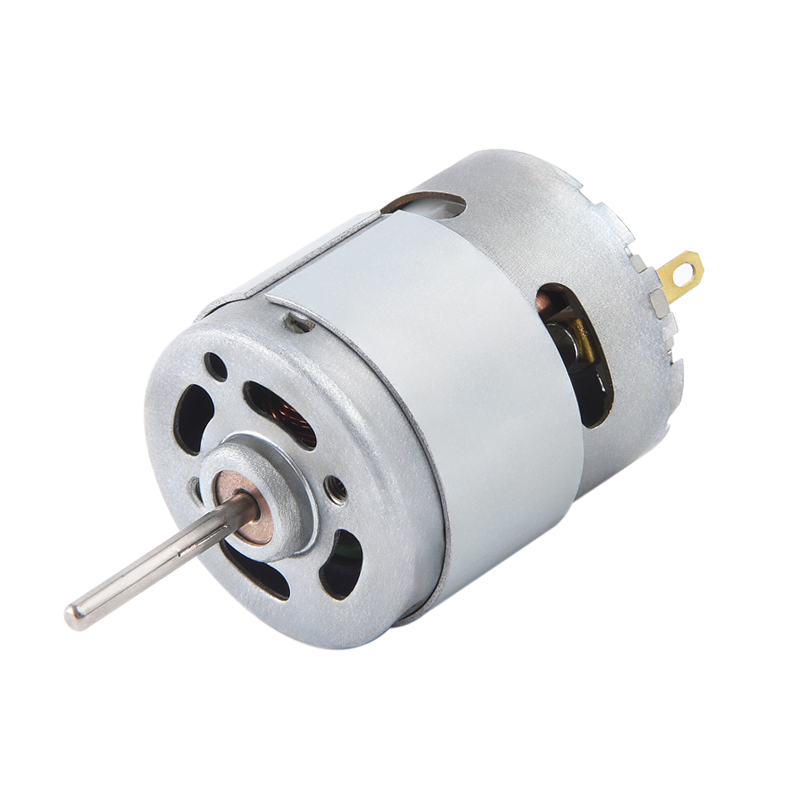
Jokaisen tasavirtamoottorin ydinkomponentit
Ennen kuin rakennat tai valitset tasavirtamoottorin, sinun on ymmärrettävä sen perusosat. Jokaisella komponentilla on kiistaton rooli sähkön muuntamisessa pyöriväksi.
- Staattori: Kiinteä osa, joka tuottaa magneettikentän joko kestomagneettien tai kenttäkäämien kautta.
- Roottori (ankkuri): Pyörivä osa, joka on kierretty kuparikäämeillä, kuljettaa virtaa ja tuottaa vääntömomenttia.
- Kommutaattori: Segmentoitu kuparirengas, joka kääntää virran suunnan ankkurikäämeissä jatkuvan pyörimisen ylläpitämiseksi.
- Harjat: Hiili- tai grafiittikoskettimet, jotka siirtävät virran ulkoisesta piiristä kommutaattoriin.
- Akseli: Lähtöakseli, joka antaa mekaanista voimaa kuormalle.
- Kotelo/runko: Tarjoaa rakenteellista tukea ja magneettivuon reittiä rautasydänmalleissa.
Mikrotasavirtamoottoreissa, joita käytetään laitteissa, kuten droneissa, kuulokojeissa tai tarkkuuslääketieteellisissä laitteissa, kaikki kuusi komponenttia on pienennetty halkaisijaltaan niin pieniksi kuin 4 mm , mutta taustalla oleva fysiikka on identtinen täysikokoisen teollisuusmoottorin kanssa.
Perustason tasavirtamoottorin tekeminen: askel askeleelta
Tämä tee-se-itse-rakennus osoittaa toimintaperiaatteen kotitalousmateriaaleilla. Se on ihanteellinen opiskelijoille, opettajille ja insinööreille, jotka haluavat käytännön vertailumallin.
Tarvittavat materiaalit
- 1,5 V tai 3 V AA paristo (tai paristopidike)
- Noin 1 metri 26 AWG emaloitua kuparimagneettijohtoa
- Kaksi suurta teräshakaneulaa tai paperiliittimiä (harjatukia varten)
- Yksi neodyymi- tai keraaminen levymagneetti (halkaisija vähintään 10 mm)
- Hiomapaperi (hieno karkeus, 400)
- Sähköteippi tai kuminauha liitäntöjen varmistamiseksi
Askel askeleelta rakentaminen
- Kierrä ankkurikela: Kiedo kuparilankaa tiukasti sylinterimäisen esineen (esim. AA-pariston) ympärille 15–20 kertaa kompaktin kelan muodostamiseksi. Jätä molemmista päistä noin 3 cm johtoja.
- Kiinnitä kela: Kiedo kaksi vapaata päätä kelan rungon ympärille kahdesti muodon pitämiseksi. Johtojen tulee ulottua aksiaalisesti kummankin sivun keskeltä.
- Valmistele kommutaattorin kontaktit: Hio yhdellä johdolla emali kokonaan pois kaikilta puolilta. Hio toisella johdolla vain emalin yläosa pois. Tämä epäsymmetria luo kommutoivan vaikutuksen - virta kulkee vain puolen kierroksen aikana.
- Rakenna harjatuet: Taivuta kaksi paperiliitintä U-muotoisiin telineisiin ja kiinnitä ne akun plus- ja miinusnapoihin teipillä. Kelan johdot lepäävät ja pyörivät näiden kehdinten sisällä.
- Tasapainota kela: Aseta kelan johdot paperiliittimen telineisiin. Jos kela pyörii epätasaisesti, muotoile se varovasti uudelleen niin, että sen massakeskipiste on linjassa pyörimisakselin kanssa.
- Aseta magneetti: Aseta neodyymimagneetti suoraan kelan alle tai yläpuolelle. Kentän tulee olla lepoasennossa kohtisuorassa kelatasoon nähden.
- Testaa ja vianetsintä: Pyöritä kelaa kevyesti. Jos se ei jatka pyörimistä, tarkista kontaktien laatu telineissä, hio johdot uudelleen tai käännä magneetin napaisuutta. Toimiva moottori yleensä saavuttaa 1 000–3 000 RPM 1,5 V jännitteellä riippuen kelan massasta ja magneetin voimakkuudesta.
Tasavirtamoottorin käämien kokoonpanot ja niiden vaikutus
Kaupallisissa tasavirtamoottoreissa kenttäkäämien ja ankkurikäämien kytkentätapa määrää moottorin nopeus-vääntömomentin käyttäytymisen. Vakiokokoonpanoja on neljä:
| Käämityksen tyyppi | Yhteys | Nopeussäätö | Tyypillinen sovellus |
|---|---|---|---|
| sarja | Kenttä sarjassa ankkurilla | Huono (nopeus laskee kuormituksen alaisena) | Sähköveto, nosturit |
| Shuntti | Kenttä rinnakkain ankkurin kanssa | Hyvä (lähes tasainen nopeus) | Sorvit, tuulettimet, kuljettimet |
| Yhdiste | Sekä sarja- että shunttikäämit | Kohtalainen | Hissit, puristimet |
| Kestomagneetti | Ei kenttäkäämitystä; kiinteät magneetit | Hyvä | Mikrotasavirtamoottorit, lelut, robotiikka |
Pysyvät magneettiset DC (PMDC) -moottorit hallitsevat mikromoottorisegmenttiä koska kenttäkäämien poistaminen vähentää kokoa, painoa ja tehohäviöitä samanaikaisesti. Useimmat mikrotasavirtamoottorit, joiden halkaisija on alle 50 mm, käyttävät tätä kokoonpanoa.
Mikrotasavirtamoottorit: tekniset tiedot, koot ja valintakriteerit
Mikrotasavirtamoottorit ovat miniatyyrisoituja versioita tavallisista tasavirtamoottoreista, jotka tyypillisesti määritellään moottoreiksi, joiden rungon halkaisija on pienempi 36 mm ja käyttöjännite välillä 1,5 V ja 24 V . Ne on suunniteltu tarkkuuteen, alhaiseen virrankulutukseen ja suureen pyörimisnopeuteen suhteessa kokoonsa.
Yleiset Micro DC -moottorien kokoluokat
| Nimitys | Halkaisija (mm) | Tyypillinen jännite (V) | Nopeus ilman kuormitusta (RPM) | Jumismomentti (mNm) |
|---|---|---|---|---|
| 4 mm luokka | 4 | 1,5-3 | 50 000 – 100 000 | 0,02 - 0,1 |
| 8 mm luokka | 8 | 3-6 | 20 000 – 60 000 | 0,1 - 0,5 |
| 12 mm luokka (130-tyyppi) | 12-15 | 3-12 | 8 000 – 25 000 | 1-10 |
| 24 mm luokka (280-tyyppi) | 24-28 | 6-24 | 3 000 – 15 000 | 10-80 |
| 36 mm luokka (370-tyyppi) | 35-36 | 12-24 | 2 000 – 8 000 | 50-300 |
Tärkeimmät arvioitavat parametrit valittaessa mikrotasavirtamoottoria
- KV-luokitus (RPM/V): Määrittää nopeuden volttia kohti. 3 000 KV:n moottori 5 V:lla tuottaa noin 15 000 rpm kuormittamattomissa olosuhteissa.
- Jumisvääntömomentti: Suurin vääntömomentti, jonka moottori voi tuottaa nollanopeudella. Tämän arvon ylittäminen aiheuttaa ylikuumenemisen sekunneissa.
- Kuormittamaton virta: Vapaasti pyöriessä kulkeva virta, mikä osoittaa laakerin kitkaa ja harjahäviöitä. Tyypilliset arvot: 20–150 mA 8–24 mm moottoreille.
- Päätteen vastus: Pienempi vastus mahdollistaa enemmän virtaa ja vääntömomenttia, mutta tuottaa enemmän lämpöä. Arvot vaihtelevat välillä 0,5 Ω - 30 Ω mikromoottoreissa.
- Tehokkuus käyttöpisteessä: Useimmat mikrotasavirtamoottorit saavuttavat huippunsa 50-75 % hyötysuhde noin 10–20 % jumitusmomentista.
Magneettisten materiaalien rooli tasavirtamoottorin suorituskyvyssä
Magneettimateriaalin valinta määrää merkittävästi DC-moottorin tehotiheyden, erityisesti mikroformaateissa, joissa jokainen milligramma ja kuutiomillimetri on tärkeä.
- Ferriitti (keraamiset) magneetit: Edullinen, korroosionkestävä, mutta heikko energiatiheys (~3,5 MGOe). Yleinen budjettimoottoreissa ja leluissa.
- Alnico magneetit: Hyvä lämpötilankesto (käyttökelpoinen 540°C asti), kohtalainen energiatiheys (~5 MGOe). Löytyy vanhemmista moottoreista ja erityisistä korkean lämpötilan sovelluksista.
- Samariumkoboltti (SmCo): Suuri energiatiheys (~18-30 MGOe), erinomainen lämmönkestävyys (jopa 300 °C). Suositellaan ilmailu- ja sotilasmikromoottoreille.
- Neodyymirautaboori (NdFeB): Suurin saatavilla oleva energiatiheys (~35–52 MGOe). Käytetään yli 80 %:ssa nykyaikaisista korkean suorituskyvyn mikrotasavirtamoottoreista koska se pystyy toimittamaan suurimman vääntömomentin pienimmässä tilavuudessa, vaikka se vaatii suojaavia pinnoitteita korroosiota vastaan.
Vaihtaminen ferriitistä samankokoiseen NdFeB-magneettiin voi lisätä moottorin pysähdysmomenttia 3–5-kertaiseksi, minkä vuoksi miniatyrisoinnista tuli kaupallisesti kannattavaa vasta NdFeB-magneettien massatuotannon jälkeen 1980-luvun lopulla.
Tasavirtamoottorin nopeuden säätömenetelmät
Tasavirtamoottorin nopeuden säätäminen on välttämätöntä melkein jokaisessa tosielämän sovelluksessa. Kolme ensisijaista menetelmää sopivat kukin eri skenaarioihin:
Pulssin leveysmodulaatio (PWM)
PWM kytkee syöttöjännitteen nopeasti päälle ja pois. Vaihtelemalla käyttöjaksoa - jännitteen päälläoloajan prosenttiosuutta - tehollista jännitettä ja siten nopeutta ohjataan. 50 %:n käyttösuhde 12 V:lla käyttäytyy kuin 6 V:n keskijännite. PWM on erittäin tehokas, koska kytkentätransistori haihduttaa mahdollisimman vähän energiaa. 20–25 kHz:n taajuudet ovat yleisiä kohinan välttämiseksi. Tämä on vakiomenetelmä, jota käytetään Arduino-pohjaisissa moottoriajureissa, H-silta-IC:issä, kuten L298N, ja useimmissa mikro-DC-moottoriohjaimissa.
Ankkurin jännitteensäätö
Tasavirtasyöttöjännitteen muuttaminen muuttaa nopeutta suoraan perusnopeuden alapuolelle. Tämä menetelmä tarjoaa tasaisen nopeudensäädön ja sitä käytetään shuntti- ja PMDC-moottoreissa. Se vaatii muuttuvan DC-virtalähteen tai buck-muuntimen, mikä tekee siitä laitteistointensiivisemmän kuin PWM.
Kentän heikennys (haava-kenttämoottoreille)
Kentän käämivirran vähentäminen heikentää magneettikenttää, jolloin roottori pyörii perusnopeutta nopeammin vääntömomentin pienenemisen kustannuksella. Tämä tekniikka mahdollistaa nimellisarvoa suuremmat nopeudet, ja sitä käytetään vetojärjestelmissä ja teollisissa karakäytöissä.
Micro DC -moottoreiden todelliset sovellukset
Mikrotasavirtamoottorit on upotettu satoihin jokapäiväisiin tuotteisiin. Niiden sovellusvalikoima havainnollistaa, kuinka paljon suunnittelua on pakattu komponentteihin, jotka painavat usein alle 5 grammaa.
- Lääketieteelliset laitteet: Insuliinipumpuissa käytetään 6–10 mm:n PMDC-moottoreita tarkan annosmäärän antamiseen. Kirurgiset robotiikkatyökalut perustuvat 24 mm:n luokan moottoreihin, jotka pystyvät toistamaan paikannustarkkuuden ±0,1 mm:n tarkkuudella.
- Kulutuselektroniikka: Älypuhelimien tärinämoottorit ovat litteitä kolikkotyyppisiä mikrotasavirtamoottoreita, joiden halkaisija on tyypillisesti 8–10 mm ja jotka toimivat 3 V jännitteellä epäkeskisellä pyörivällä massalla haptista palautetta varten.
- Autojen järjestelmät: Nykyaikainen henkilöauto sisältää välillä 40 ja 80 pienet DC-moottorit toimintoihin, mukaan lukien peilien säätö, ikkunanostimet, istuimen asento ja LVI-pellit.
- Dronit ja RC-ajoneuvot: Harjatut mikrotasavirtamoottorit 8–24 mm:n alueella antavat voiman kääntö-, nousu- ja rullausakseleille pienissä nelikoptereissa, vaikka harjattomat mallit ovat yhä suositumpia pidempään käyttöikään.
- Teollisuusautomaatio: Mikrotasavirtamoottorit ohjaavat konenäkökameroiden tarkennusmekanismeja ja pienikokoisten CNC-portaiden johtoruuveja, jotka vaativat submillimetrin paikannusta.
Yleiset tasavirtamoottorien viat ja niiden diagnosointi
Oletpa sitten rakentanut tasavirtamoottorin itse tai huoltamassa mikromoottoria tuotteessa, vikatilojen ymmärtäminen säästää aikaa ja ehkäisee vaurioita.
| Oire | Todennäköinen syy | Diagnostinen menetelmä |
|---|---|---|
| Moottori ei pyöri | Avoin piiri ankkurissa tai harjakontakti menetetty | Mittaa liittimen vastus; ei saa olla ∞ |
| Liiallista kipinöintiä harjoissa | Kuluneet harjat, likainen kommutaattori tai ylikuormitus | Tarkasta kommutaattorin pinta; tarkista nykyinen veto |
| Pieni nopeus tai pieni vääntömomentti | Demagnetisoidut kestomagneetit tai korkea harjavastus | Vertaa tyhjäkäyntinopeutta tietolomakkeeseen; tarkista harjan kosketuspaine |
| Ylikuumeneminen | Jatkuva toiminta lähellä pysähtymismomenttia | Mittaa virta; verrata keskeytysvirtaan |
| Tärinä tai melu | Taipunut akseli, kuluneet laakerit tai kelan epätasapaino | Spin akseli käsin; Tarkista säteittäinen välys > 0,05 mm |
Harjatut vs. harjattomat tasavirtamoottorit: Milloin kutakin käyttää
Termi "DC-moottori" kattaa yhä enemmän sekä harjatut että harjattomat (BLDC) mallit. Kompromissien ymmärtäminen määrittää oikean valinnan jokaiselle projektille.
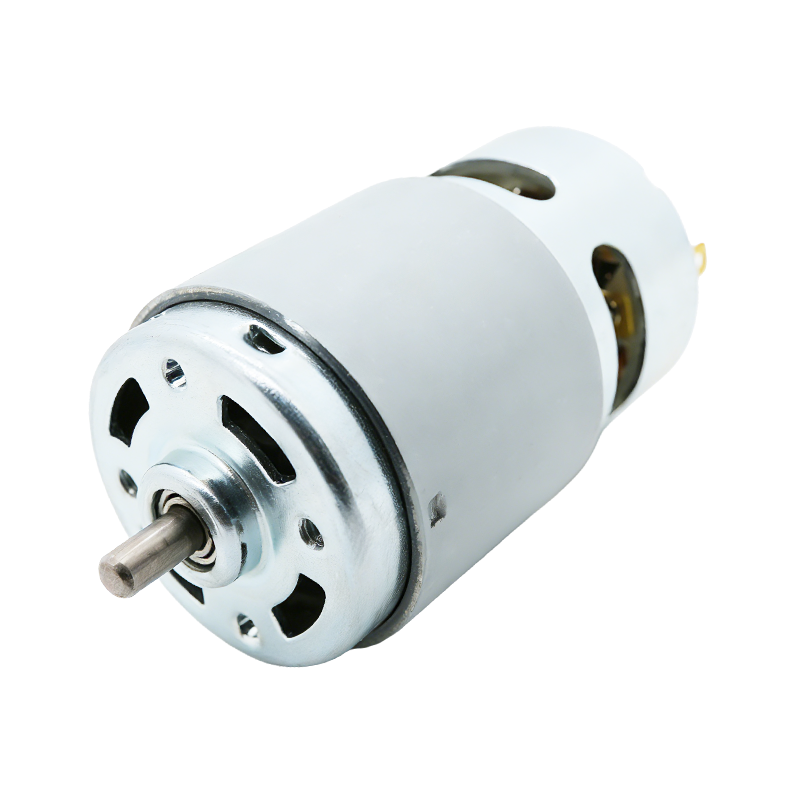
- Harjatut DC-moottorit: Yksinkertaisempi ohjaus (tasajännite tai PWM), alhaisemmat kustannukset, mutta harjat kuluvat. Tyypillinen harjan käyttöikä on 500-3000 tuntia kuormituksesta ja nopeudesta riippuen. Ihanteellinen edullisille kuluttajatuotteille, leluille ja prototyypeille.
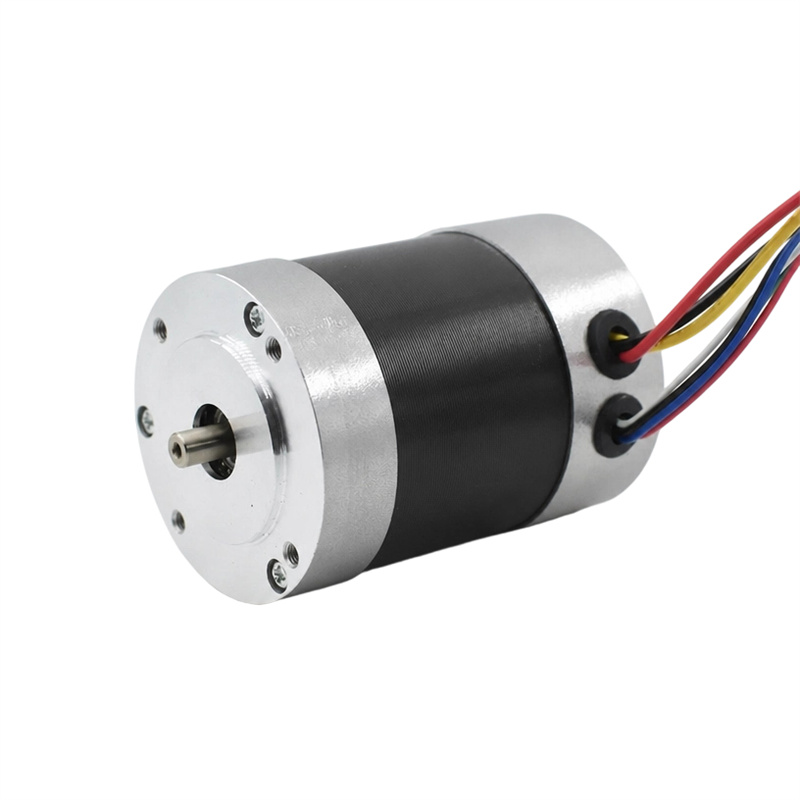
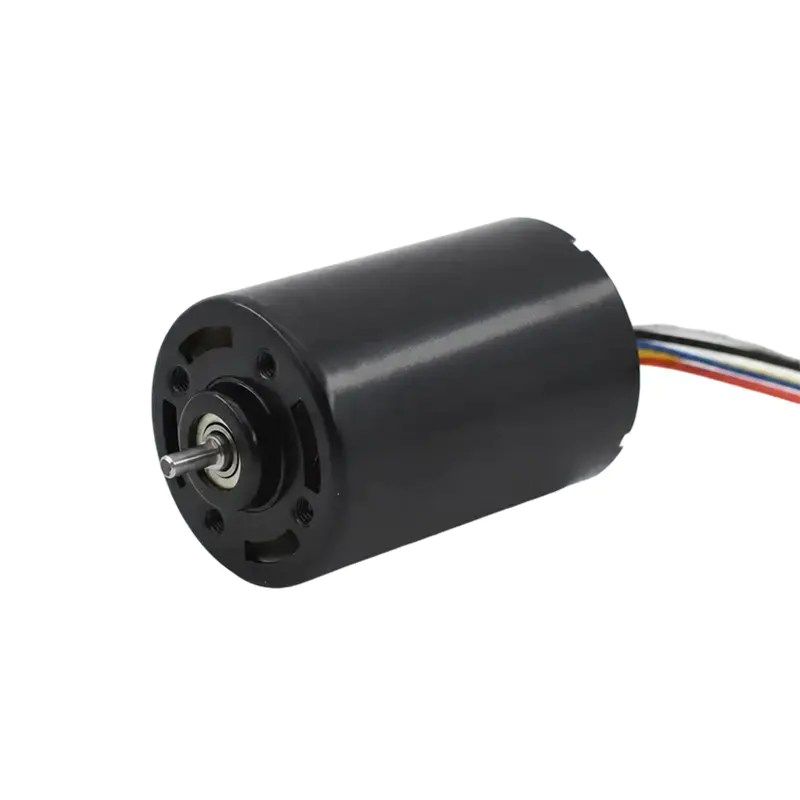
- Harjattomat tasavirtamoottorit: Elektroninen kommutointi ohjaimen IC:n kautta korvaa harjat kokonaan. Elinikä ylittää 10 000 tuntia , hyötysuhde on 5–15 % suurempi ja huippunopeudet korkeammat. Vaaditaan droneissa, tarkkuusrobotiikassa ja lääketieteellisissä implanteissa, joissa luotettavuudesta ei voida neuvotella.
Tee-se-itse-harrastajalle, joka rakentaa ensimmäistä moottoria tai prototyyppistä pientä robottia, harjatut PMDC-moottorit 130- tai 180-muodossa tarjoavat helpoimman sisääntulokohdan – niitä on laajalti saatavilla, niiden tilavuus on alle 1 USD ja ne toimivat suoraan minkä tahansa PWM-moottorin ohjainsuojan kanssa.
Uutiset
-
Harja DC-moottorin alkuperä ja fyysinen perusta The Harja DC-moottori on edelläkävijä sähköenergian muuntamisessa mekaaniseksi liikkeeksi, ja sen historia on ki...
LUE LISÄÄ -
Kuka käyttää edelleen harjattuja tasavirtamoottoreita nykyään? Harjatut DC-moottorit pienissä kodinkoneissa Huolimatta harjattoman moottoriteknologian yleistymisestä, ...
LUE LISÄÄ -
Harjaa tasavirtamoottorisovellukset kulutuselektroniikassa ja älylaitteissa Harjan tasavirtamoottorin rooli kulutuselektroniikan suunnittelussa Harja DC-moottor...
LUE LISÄÄ
Pikalinkit
 Kotiin
Tietoja meistä


Tekijänoikeus © Yuyao Hongyang Micromotor Co., Ltd. Kaikki oikeudet pidätetään.