 Kotiin / Uutiset / Teollisuuden uutisia / Harjattujen tasavirtamoottorien toiminta: osat, periaatteet ja käyttötarkoitukset
Harjattujen tasavirtamoottorien toiminta: osat, periaatteet ja käyttötarkoitukset
 2026.04.01
 Teollisuuden uutisia
A harjattu DC-moottori muuntaa sähköenergian mekaaniseksi pyörimiseksi ohjaamalla tasavirtaa pyörivän kelan läpi magneettikentän sisällä - sähkömagneettisen voiman ja kiinteän magneettikentän välinen vuorovaikutus tuottaa vääntömomentin, joka pyörittää akselia. Sen nimessä oleva "harja" viittaa hiili- tai grafiittikoskettimiin, jotka ylläpitävät sähköistä yhteyttä pyörivään kelaan kommutaattorin kautta, vaihtaen jatkuvasti virran suuntaa pyörimisen ylläpitämiseksi. Harjatut DC-sähkömoottorit ovat historian vanhimpia ja laajimmin käytettyjä moottorityyppejä, jotka toimivat sähköhammasharjoista ja sähkötyökaluista autotarvikkeisiin ja teollisuustoimilaitteisiin.
Harjatun tasavirtasähkömoottorin ydinkomponentit
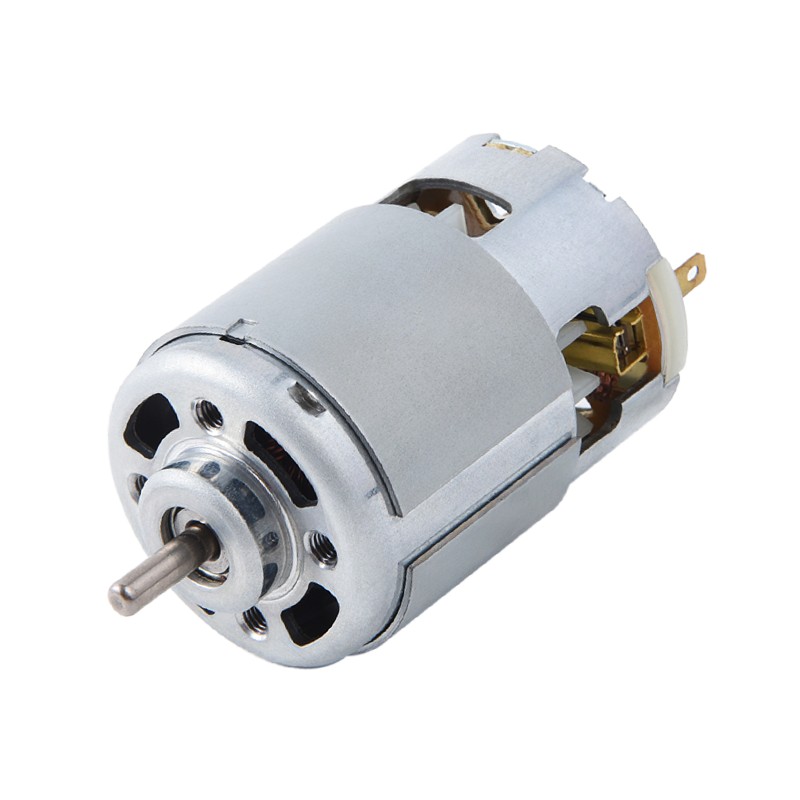
Jokainen harjattu tasavirtamoottori – koosta tai sovelluksesta riippumatta – sisältää samat yhdessä toimivat perusosat. Kunkin komponentin ymmärtäminen selventää, miksi moottori käyttäytyy niin kuin se toimii erilaisissa käyttöolosuhteissa.
Staattori (kenttämagneetti)
Staattori on moottorin kiinteä ulkovaippa. Se sisältää kestomagneetteja (pienissä moottoreissa) tai kierrettyjä kenttäkeloja (suuremmissa moottoreissa), jotka luovat kiinteän magneettikentän, jonka läpi roottori pyörii. Kestomagneettistaattoreita käytetään moottoreissa karkeasti 2 kW ; kierrettyjä kenttästaattoreita esiintyy moottoreissa murto-hevosvoimista satoihin kilowatteihin, joissa kentänvoimakkuuden on oltava säädettävissä.
Roottori (ankkuri)
Roottori, jota kutsutaan myös ankkuriksi, on pyörivä komponentti. Se koostuu laminoidusta rautasydämestä, joka on kierretty useilla kuparilankakeloilla. Laminointi vähentää pyörrevirtahäviöitä jopa 60–70 % verrattuna kiinteään rautaytimeen. Kelat on kytketty kommutaattorisegmentteihin tietyin väliajoin, jotka määritetään käämityskuvion mukaan. Kun virta kulkee ankkurikäämien läpi, käämeistä tulee sähkömagneetteja, jotka reagoivat staattorikenttää vastaan ja kehittävät pyörimisvoimaa.
Kommutaattori
Kommutaattori on sylinterimäinen kokoonpano kuparisegmenteistä, jotka on asennettu roottorin akselille ja eristetty toisistaan kiilleliuskoilla. Jokainen segmentti liitetään tiettyyn ankkurikelaan. Kun roottori pyörii, eri segmentit tulevat kosketuksiin harjojen kanssa ja vaihtavat automaattisesti virran suunnan aktiivisen kelan kautta - tätä prosessia kutsutaan kommutaatioksi. Ilman kommutointia roottori pysähtyisi puolen kierroksen jälkeen, kun magneettiset voimat vaihtavat suuntaa. Tyypillisessä pienessä moottorikommutaattorissa on 3-12 segmenttiä ; suurissa teollisuusmoottoreissa voi olla yli 100.
Harjat
Harjat are stationary conductive blocks — usually made from carbon, graphite, or a carbon-copper composite — that press against the commutator surface with controlled spring force (typically 15–30 kPa kosketuspaine ). Ne kuljettavat virran ulkoisesta piiristä pyörivään kommutaattoriin. Hiili on suositeltava materiaali, koska se on itsevoitelevaa, sähköä johtavaa ja riittävän pehmeää kulumaan ennen kommutaattorin pinnan vahingoittumista. Harjan käyttöikä vaihtelee 500 tuntia suurvirtamoottoreissa yli 5 000 tuntiin kevyesti kuormitetuissa sovelluksissa.
Laakerit ja päätykellot
Roottorin akselia tuetaan molemmista päistä kuula- tai holkkilaakereilla, jotka on sijoitettu päätykuppiin (päätykappaleet). Nämä säilyttävät tarkan ilmaraon - tyypillisesti 0,5-2 mm — roottorin ja staattorin välillä, mikä on kriittistä magneettisuuden kannalta. Ilmaraon on oltava tasainen; jopa 0,1 mm:n vaihtelu voi aiheuttaa tärinää, epätasaista vääntömomenttia ja ennenaikaista kulumista.
Kuinka harjattu tasavirtamoottori toimii: askel askeleelta
Harjatun tasavirtasähkömoottorin toimintajärjestys noudattaa Michael Faradayn ja André-Marie Ampèren 1800-luvun alussa löytämiä sähkömagneettisia periaatteita. Tässä on tarkalleen mitä tapahtuu virran kytkemisestä tasaiseen pyörimiseen:
- DC-jännite syötetään harjan liittimiin. Virta kulkee positiivisesta harjasta sen kanssa kosketuksissa olevan kommutaattorisegmentin läpi ankkurikäämiin ja takaisin ulos negatiivisen harjan kautta.
- Virtaa kuljettava kela synnyttää magneettikentän itsensä ympärille oikean käden säännön mukaan - kelasta tulee sähkömagneetti, jolla on pohjois- ja etelänapa.
- Lorentzin voima vaikuttaa kelaan — ankkurin magneettikentän ja staattorin kiinteän kentän välinen vuorovaikutus tuottaa voiman (F = BIL, missä B on kentän voimakkuus, I on virta ja L on johtimen pituus), joka työntää käämiä sivusuunnassa, jolloin syntyy vääntömomentti.
- Roottori alkaa pyöriä kun voima kääntää sen kohti magneettista kohdistusta. Jos virta pysyisi kiinteässä suunnassa, pyöriminen pysähtyisi kohdistettuun kohtaan.
- Kommutaattori vaihtaa virran - aivan kun käämi saavuttaa kohdistuksen (nollavääntömomentin pisteen), harjat siirtyvät yhdestä kommutaattorisegmentistä toiseen vaihtaen virran suuntaa kelassa. Kelan navat kääntyvät ja hylkimis-vetosykli alkaa uudelleen.
- Jatkuva pyöriminen jatkuu koska kommutaattori pitää käänteisen virran jokaisessa kelassa sen ohittaessaan neutraaliasennon, mikä varmistaa, että vääntömomentti toimii aina samassa pyörimissuunnassa.
Useita ankkurikäämejä käytettäessä – tyypillisessä moottorissa on 9–24 käämiä – vääntömomentin aaltoilu on minimoitu, mikä tuottaa tasaisen, lähes vakion tehon. Mitä enemmän keloja on, sitä tasaisempi vääntömomenttikäyrä.
Back-EMF: Moottorin sisäänrakennettu nopeudensäädin
Kun ankkuri pyörii magneettikentässä, se toimii samanaikaisesti generaattorina - pyörivät kelat leikkaavat magneettikenttälinjoja ja tuottavat jännitteen, joka vastustaa käytettyä syöttöjännitettä. Tätä kutsutaan takaisin sähkömotoriseksi voimaksi (back-EMF), ja se on keskeistä harjan tasavirtamoottorin käyttäytymisen ymmärtämisessä.
Hallitseva yhtälö on: V = E_back I × R , jossa V on syöttöjännite, E_back on back-EMF, I on ankkurivirta ja R on ankkurin vastus. Käynnistettäessä taka-EMF on nolla, joten virta - ja siten vääntömomentti - on maksimissaan. 12V moottori 1Ω ankkuriresistanssilla vetää 12 ampeeria käynnistyksen yhteydessä . Nopeuden kasvaessa taka-EMF nousee ja rajoittaa virtaa. Kuormittamattomalla tasaisella nopeudella back-EMF on lähes yhtä suuri kuin syöttöjännite ja virta putoaa juuri tarpeeksi kitkahäviöiden voittamiseksi.
Tämä itsesäätyvä käyttäytyminen tarkoittaa, että jos kuormitus kasvaa ja moottori hidastuu, taka-EMF putoaa, virta nousee automaattisesti ja vääntömomentti kasvaa kompensoimaan - kaikki ilman ulkoista ohjauspiiriä. Se on yksi harjaisten tasavirtamoottoreiden käytännöllisimmistä eduista.
Harjattujen tasavirtamoottorien tyypit ja niiden erot
Harjatut DC-sähkömoottorit luokitellaan sen mukaan, miten niiden kenttäkäämi (staattorikäämi) on kytketty ankkuriin nähden. Jokainen konfiguraatio tuottaa selvästi erilaisen nopeus-vääntömomentin suhteen.
| Moottorin tyyppi | Kenttäyhteys | Nopeussäätö | Käynnistysmomentti | Tyypillinen käyttö |
|---|---|---|---|---|
| Kestomagneetti (PMDC) | Ei kenttäkäämitystä; kiinteät magneetit | Hyvä (lineaarinen nopeus-vääntömomentti) | Kohtalainen | Lelut, autot, pienet työkalut |
| Sarjan haava | Kenttä sarjassa ankkurilla | Huono (nopeus vaihtelee suuresti kuorman mukaan) | Erittäin korkea | Nosturit, vetovoima, käynnistimet |
| Shunttihaava | Kenttä rinnakkain ankkurin kanssa | Erinomainen (lähes tasainen nopeus) | Kohtalainen | Sorvit, pumput, tuulettimet |
| Yhdistelmähaava | Sekä sarja- että shunttikäämit | Hyvä (tasapainoinen ominaisuus) | Korkea | Hissit, kompressorit, puristimet |
Sarjan haavamoottorit: suurin käynnistysmomentti
Sarjakäämitetyssä harjatussa tasavirtamoottorissa kenttäkäämi kuljettaa koko ankkurivirran. Käynnistyksen yhteydessä sekä kentänvoimakkuus että ankkurivirta ovat maksimissaan samanaikaisesti, mikä tuottaa käynnistysmomentin 3-5 kertaa korkeampi kuin nimellisvääntömomentti. Siksi sarjamoottorit käyttivät dieselvetureita ja varhaisia sähköraitiovaunuja. Kriittinen vaara: kuormittamattomissa olosuhteissa kenttävirta laskee ja moottori voi kiihtyä tuhoaviin nopeuksiin – sarjakäämiteisten moottoreiden on aina toimittava kuormitettuna.
Shunttihaavamoottorit: lähes vakionopeus
Shunttikäämitetyssä moottorissa kenttäkäämitys on kytketty suoraan syöttöjännitteen yli ja se käyttää vakiovirtaa ankkurin kuormituksesta riippumatta. Kentän voimakkuus pysyy lähes kiinteänä, joten nopeus pysyy lähes vakiona kuormittamattomasta täyteen kuormitukseen - tyypillisesti vaihtelee vähemmän kuin 5–10 % koko toiminta-alueella. Tämä tekee shunttimoottoreista ihanteellisia työstökoneille, joissa karan nopeuden on pysyttävä tasaisena.
Nopeudensäätömenetelmät harja-tasavirtamoottoreille
Yksi harjattujen tasavirtamoottoreiden merkittävimmistä käytännön eduista on niiden nopeuden helppo säätely. Toisin kuin vaihtovirta-oikosulkumoottorit, jotka vaativat taajuusmuuttajaa, harjatasavirtamoottorit reagoivat suoraviivaiseen jännitteen ja virran käsittelyyn.
Jännitteensäätö (PWM)
Pulse Width Modulation (PWM) on tehokkain nopeudensäätömenetelmä. PWM-ohjain kytkee syöttöjännitteen nopeasti päälle ja pois – tyypillisesti välillä olevilla taajuuksilla 1 kHz ja 20 kHz — vaihtelemalla käyttöjaksoa moottoriin toimitetun keskimääräisen jännitteen säätämiseksi. 50 %:n käyttösuhteella keskijännite on puolet syötöstä; 75 %, kolme neljäsosaa. Moottorin induktanssi tasoittaa pulssivirran lähes jatkuvaksi virtaukseksi. PWM-ohjaimet saavuttavat 90-97 % hyötysuhde verrattuna 60–80 %:iin resistiivisissä jännitteenjakajissa.
Ankkurin vastuksen ohjaus
Resistanssin lisääminen sarjaan ankkurin kanssa vähentää sen yli olevaa jännitettä ja alentaa nopeutta. Tämä menetelmä on yksinkertainen ja halpa, mutta hukkaa energiaa lämmönä vastuksen yli – tehokkuus laskee suhteessa nopeuden alenemiseen. Sitä käytetään pääasiassa edullisissa, ajoittaisessa käytössä olevissa sovelluksissa, joissa nopeuden hienosäätöä ei tarvita.
Kentän heikkeneminen (perusnopeuden yläpuolella)
Kierretyissä moottoreissa kentän virran pienentäminen heikentää staattorin magneettikenttää. Kun taka-EMF vastustaa vähemmän, moottori kiihtyy nimellisperusnopeudensa yli – tätä tekniikkaa kutsutaan kentän heikentämiseksi. Nopeus kasvaa 2× - 4× perusnopeus ovat saavutettavissa, vaikka vääntömomentti pienenee suhteessa. Tätä käytetään yleisesti teollisuuskäytöissä, jotka vaativat laajan nopeusalueen vakioteholla.
H-Bridge käännettävään ohjaukseen
Harjatun tasavirtamoottorin kääntäminen vaatii yksinkertaisesti virran suunnan kääntämisen ankkurin läpi. H-siltapiiri - neljä kytkentätransistoria, jotka on järjestetty H-konfiguraatioon - suorittaa tämän elektronisesti. Yhdessä PWM:n kanssa H-silta tarjoaa täydellinen neljän neljänneksen ohjaus : eteenpäinajo, peruutus, regeneratiivinen jarrutus ja dynaaminen jarrutus. H-bridge IC:t, kuten L298N tai DRV8833, ovat vakiokomponentteja robotiikassa ja sulautetuissa järjestelmissä.
Suorituskykyominaisuudet: vääntömomentti, nopeus ja tehokkuus
Harjatun tasavirtamoottorin nopeus-momenttikäyrä on yksi sen tärkeimmistä käytännön ominaisuuksista. Kestomagneettien tasavirtamoottorilla tämä suhde on lineaarinen ja ennustettavissa:
- Nopeus ilman kuormitusta (ω₀): Suurin nopeus, kun lähtöakselilla ei ole kuormitusta; back-EMF on lähes yhtä suuri kuin syöttöjännite; virta on minimaalinen
- Jumisvääntömomentti (T_stall): Suurin vääntömomentti nollanopeudella; tapahtuu, kun akselia pidetään paikallaan; virta on yhtä suuri kuin V/R (maksimi mahdollinen); voi olla 5–10× nimellinen jatkuva vääntömomentti
- Nimellinen toimintapiste: Valmistajan määrittelemä nopeus ja vääntömomentti, jossa tehokkuus on optimoitu, tyypillisesti klo 70-80 % kuormittamattomasta nopeudesta
- Huipputehokkuus: Harjatut DC-moottorit saavuttavat tyypillisesti 75-85 % hyötysuhde niiden nimellistoimintapisteessä; kestomagneettityypit toimivat yläpäätä kohti
Konkreettinen esimerkki: 24 V:n PMDC-moottori, jonka teho on 100 W, tyhjäkäyntinopeus 3 000 rpm ja jumitusmomentti 0,5 Nm, tuottaa huipputehon noin 1 500 rpm:llä ja 0,25 Nm:llä, karkeasti piirrettynä 4,2 ampeeria 80 % teholla .
| Teholuokka | Jännitealue | Tyypillinen nopeus | Huipputehokkuus | Yleiset sovellukset |
|---|---|---|---|---|
| <10W (mikro) | 1,5-9V | 3000-15000 rpm | 50–65 % | Lelut, harrastus, pienet tuulettimet |
| 10W-500W | 12-48V | 1000-6000 rpm | 70–83 % | Sähkötyökalut, robotiikka, autoteollisuus |
| 500W-10kW | 48-300V | 500-3000 rpm | 80–88 % | Teollisuuskoneet, trukit |
| >10 kW (iso) | 250-750V | 300-1500 rpm | 85–92 % | Valssaamot, vetovoimalaitteet |
Missä harjattuja tasavirtamoottoreita nykyään käytetään
Huolimatta harjattomien DC- ja AC-oikosulkumoottoreiden kilpailusta, harjatut DC-sähkömoottorit ovat edelleen hallitsevia sovelluksissa, joissa yksinkertaisuus, alhaiset kustannukset tai korkea käynnistysmomentti ovat suurempia kuin niiden ylläpitohaitat. Maailman harjattujen tasavirtamoottorimarkkinoiden arvo oli noin 12 miljardia dollaria vuonna 2023 ja palvelee edelleen kriittisiä rooleja eri toimialoilla.
Autoteollisuuden sovellukset
- Käynnistysmoottorit: sarjakäämitetyt DC-moottorit, jotka tuottavat pysähtymismomentteja 100-300 Nm polttomoottoreiden pyörittämiseen
- Ikkunansäätimet, istuimen säätimet, peilimoottorit: pienjännitemoottorit PMDC (12V, 10-30W)
- Tuulilasinpyyhkimien moottorit: shuntti, joka takaa lähes tasaisen nopeuden vaihtelevilla teräkuormituksilla
- LVI-puhallinmoottorit: tyypillisesti 12 V PMDC, 50–150 W, resistiivinen nopeudensäätö
Sähkötyökalut ja kuluttajatuotteet
- Akkuporat ja ruuvitaltat: 12–20 V PMDC-moottoreiden valmistus Vääntömomentti 30-80 Nm istukassa vaihteiston vähennyksen kautta
- Kulmahiomakoneet ja pyörösahat: yleismoottorit (sarjakäämitetty tasavirtamoottori, joka toimii myös vaihtovirralla) 5000-10000 rpm
- Pölynimurit: yleismoottorit 15 000–30 000 rpm suuren imutehon saavuttamiseksi pienestä paketista
- Sähköhammasharjat ja parranajokoneet: miniatyyri PMDC-moottorit, joiden teho on alle 1 W, jotka toimivat 3–6 V jännitteellä
Teollisuus- ja robotiikkasovellukset
- Kuljetin- ja toimilaitteet, joissa tarvitaan PWM-ohjausta ja yksinkertaista suunnanvaihtoa
- Robottiliitokset koulutus- ja lähtötason alustoissa, joissa kustannukset ja hallittavuus ovat tärkeämpiä kuin tehokkuus
- Servojärjestelmät anturin takaisinkytkennällä tarkkaan asennonsäätöön CNC- ja lääketieteellisissä laitteissa
- Valssaamokäytöt ja nosturinostimet, joissa sarjakäämityt moottorit tarjoavat massiivisen käynnistysmomentin
Harjattu tasavirtamoottori vs harjaton tasavirtamoottori: tärkeimmät erot
Harjaton DC (BLDC) -moottori käyttää elektronista kommutointia ohjaimen kautta fyysisten harjojen ja kommutaattorin sijaan. Molemmat moottorityypit saavat virtansa tasavirrasta, ja niillä on samanlaiset sähkömagneettiset periaatteet, mutta niiden käytännön kompromissit eroavat huomattavasti.
| tekijä | Harjattu DC-moottori | Harjaton DC-moottori |
|---|---|---|
| Kommutointi | Mekaaninen (harjojen kommutaattori) | Elektroninen (ohjainanturit) |
| Tehokkuus | 75–88 % | 85–95 % |
| Huolto | Säännöllinen harjan vaihto vaaditaan | Lähes huoltovapaa |
| Hinta (vain moottori) | Matala | Korkeaer (30–100% more) |
| Ohjain vaaditaan | Valinnainen (yksinkertainen resistiivinen tai PWM) | Pakollinen (ESC- tai BLDC-ohjain) |
| Elinikä | 500–5 000 tuntia (harjarajoitettu) | 10 000-50 000 tuntia |
| Melu ja EMI | Korkeaer (brush arcing generates EMI) | Matalaer |
| Nopeudensäädön yksinkertaisuus | Erittäin yksinkertainen (jännitteen säätö) | Monimutkainen (vaatii laiteohjelmiston/antureita) |
Tuomio: valitse harjattu tasavirtamoottori, kun alhaiset alkukustannukset, yksinkertainen ohjaus ja korkea käynnistysmomentti ovat prioriteetteja. Valitse BLDC, kun sovellus vaatii pitkää käyttöikää, suurta tehokkuutta tai käyttöä suljetussa, kipinäherkässä ympäristössä.
Yleiset vikatilat ja harjan tasavirtamoottorin käyttöiän pidentäminen
Vikatilojen ymmärtäminen auttaa insinöörejä ja teknikoita estämään kalliita seisokkeja. Harjatussa DC-sähkömoottorissa on hyvin dokumentoidut kulumiskuviot, jotka ovat ennakoitavissa ja hallittavissa asianmukaisella huollolla.
Harjan kuluminen
Harjat wear at a rate of approximately 0,01-0,05 mm tunnissa toiminta riippuu virrantiheydestä, nopeudesta ja jousen paineesta. Kun harjat kuluvat alle vähimmäispituuden (tyypillisesti 25–30 % alkuperäisestä pituudesta), kosketuspaine laskee, kipinöinti lisääntyy ja kommutaattorin vauriot kiihtyvät. Tarkasta harjat joka ajoitettu huoltoväli ja vaihda ne ennen kuin ne saavuttavat vähimmäispituuden – harjojen vaihtaminen maksaa murto-osan vaurioituneen kommutaattorin vaihtamisesta.
Kommutaattori Damage
Liiallinen kipinöinti – kuluneiden harjojen, saastumisen tai ylivirran aiheuttamana – syövyttää kommutaattorin kuparia ja syövyttää pintaa. Kuoppainen kommutaattori lisää tärinää, aiheuttaa epätasaista harjan kulumista ja vähentää tehokkuutta. Pienet pistesyöpymät voidaan korjata koneistamalla kommutaattori sorvilla ja leikkaamalla kiilleeristeen alle 0,5–1,0 mm kuparipinnan alapuolelle. Vakava vaurio edellyttää kommutaattorin vaihtoa tai moottorin takaisinkelausta.
Ankkurin käämitysvirhe
Jatkuvasta ylivirrasta johtuva ylikuumeneminen (joka toimii yli nimellisvirran pitkiä aikoja) heikentää käämien eristystä. Luokan B eristys (vakio) on luokiteltu 130°C maksimikäämin lämpötila ; Luokka F - 155 °C; Luokka H 180°C asti. Joka 10°C nimellislämpötilaa korkeampi lämpötila puolittaa eristeen käyttöiän. Käytä moottoreita, joiden lämpöarvot ovat riittävät käyttöjaksoa varten, ja asenna lämpösuojaus (PTC-termistorit tai bimetallikytkimet) kriittisissä sovelluksissa.
Käytännön vinkkejä elämän pidentämiseen
- Älä koskaan käytä harjattua moottoria pysähdyksissä pidempään kuin muutaman sekunnin ajan – jumivirta on 5–10× nimellisvirta ja tuottaa äärimmäistä lämpöä
- Pidä harjan jousen paine valmistajan määrittelemällä alueella – liian kevyt aiheuttaa kipinöintiä; liian raskas nopeuttaa mekaanista kulumista
- Käytä moottoria sisääntulojakson läpi kevyellä kuormituksella ensimmäiset 10–20 tuntia, jotta harjat mukautuvat kommutaattorin pintaprofiiliin
- Pidä moottori puhtaana ja kuivana – harjan kulumisesta peräisin oleva hiilipöly johtaa sähköä ja voi aiheuttaa oikosulkuja, jos sen annetaan kerääntyä koteloon
- Lisää snubber kondensaattori (yleensä 0,1 µF keramiikkaa ).
Uutiset
-
Harja DC-moottorin alkuperä ja fyysinen perusta The Harja DC-moottori on edelläkävijä sähköenergian muuntamisessa mekaaniseksi liikkeeksi, ja sen historia on ki...
LUE LISÄÄ -
Kuka käyttää edelleen harjattuja tasavirtamoottoreita nykyään? Harjatut DC-moottorit pienissä kodinkoneissa Huolimatta harjattoman moottoriteknologian yleistymisestä, ...
LUE LISÄÄ -
Harjaa tasavirtamoottorisovellukset kulutuselektroniikassa ja älylaitteissa Harjan tasavirtamoottorin rooli kulutuselektroniikan suunnittelussa Harja DC-moottor...
LUE LISÄÄ
Pikalinkit
 Kotiin
Tietoja meistä


Tekijänoikeus © Yuyao Hongyang Micromotor Co., Ltd. Kaikki oikeudet pidätetään.