 Kotiin / Uutiset / Teollisuuden uutisia / Mikä on harjaton tasavirtamoottori? Miten se toimii ja avaintyypit
Mikä on harjaton tasavirtamoottori? Miten se toimii ja avaintyypit
 2026.03.25
 Teollisuuden uutisia
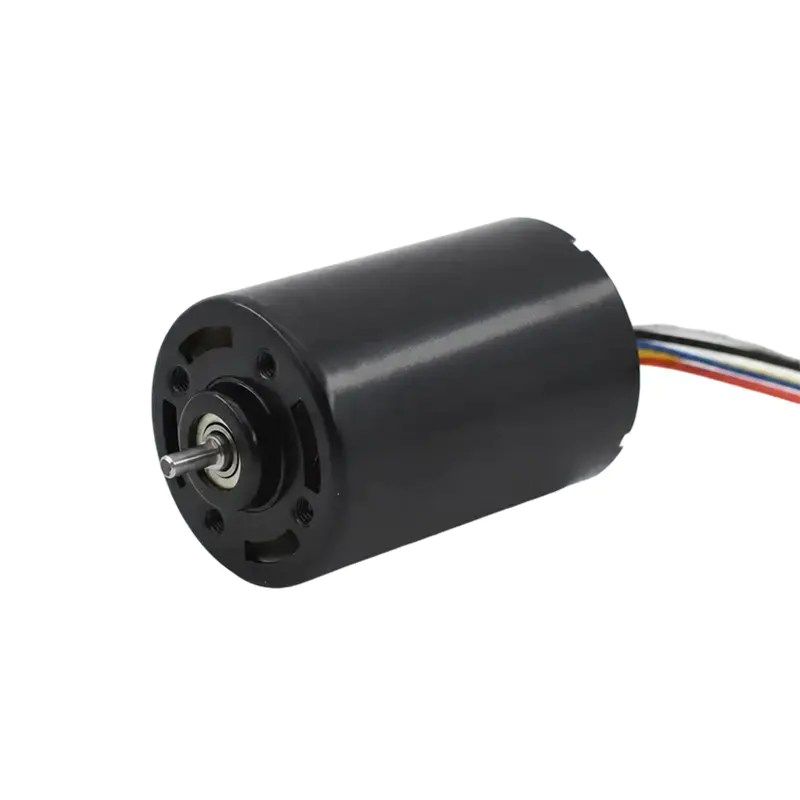
A harjaton DC-moottori (BLDC moottori) on sähköisesti kommutoitu tasavirralla toimiva synkroninen moottori, jossa perinteinen mekaaninen harja-kommutaattorijärjestelmä korvataan elektronisella kytkennällä. Tuloksena on moottori, joka käy viileämmin, kestää pidempään, toimii hiljaisemmin ja tuottaa paremman hyötysuhteen – tyypillisesti 85–93 % verrattuna 75–80 % vastaaville harjatuille tasavirtamoottoreille. Nämä edut ovat tehneet BLDC-moottoreista hallitsevan valinnan sovelluksissa, jotka vaihtelevat tietokoneiden tuulettimista sähköajoneuvoihin ja teollisuusautomaatioon.
Kuinka harjaton tasavirtamoottori toimii
Perinteisessä harjatussa DC-moottorissa hiiliharjat liukuvat fyysisesti pyörivää kommutaattoria vasten vaihtaakseen virran suuntaa roottorin käämeissä, mikä luo jatkuvan pyörimisen. Tämä mekaaninen kosketus synnyttää kitkaa, lämpöä ja kulumista. Harjaton DC-moottori eliminoi tämän kokonaan.
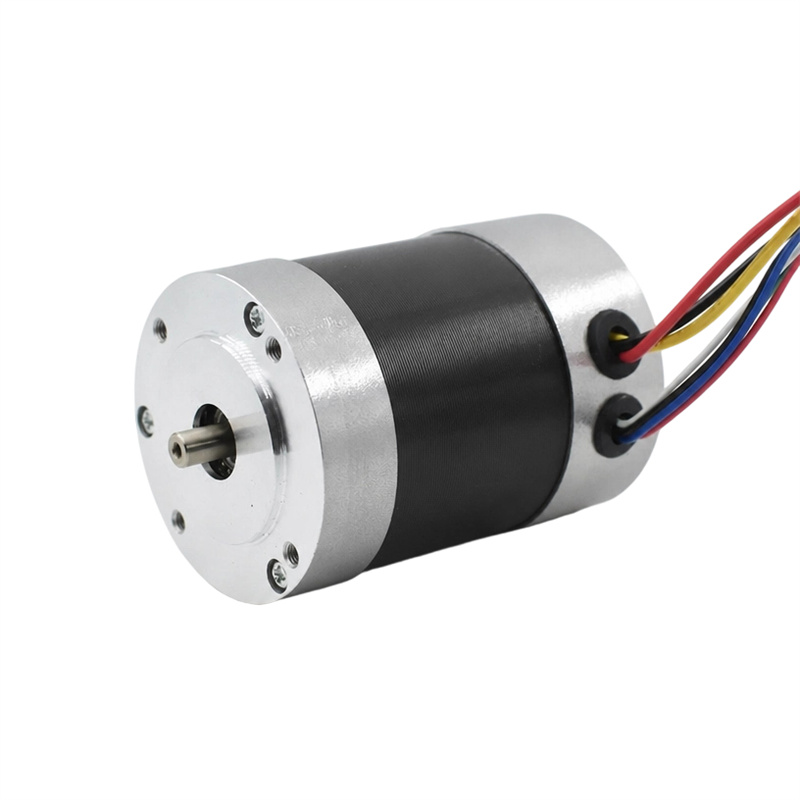
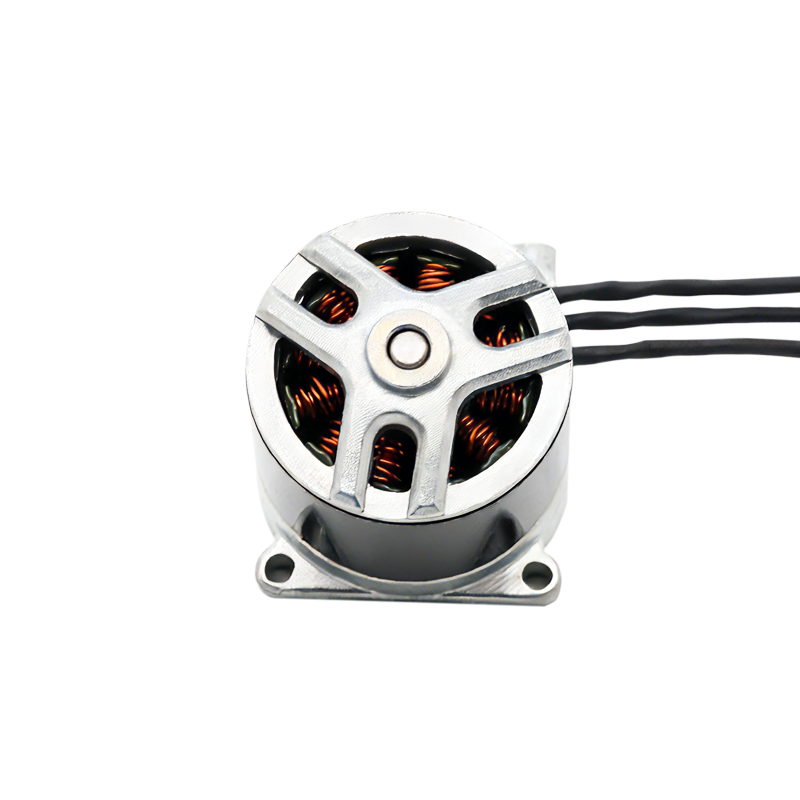
BLDC-moottorissa kestomagneetit ovat roottorissa ja kierretyt kelat (staattorikäämit) ovat paikallaan . Elektroninen ohjain - tyypillisesti MOSFET- tai IGBT-säätimellä - virittää staattorin käämit tarkassa järjestyksessä luoden pyörivän magneettikentän, jota roottorin kestomagneetit seuraavat. Hall-anturi tai anturi valvoo roottorin asentoa, joten säädin tietää tarkalleen, milloin kutakin vaihetta on vaihdettava.
Kommutointisekvenssi
Useimmat BLDC-moottorit käyttävät kolmivaiheista käämitystä tähti- (Y) tai kolmiokonfiguraatiossa. Ohjain laukaisee kaksi kolmesta vaiheesta kulloinkin, kiertäen kuusi kytkentätilaa sähköistä kierrosta kohti. Tämä kuusivaiheinen kommutointi tuottaa pyörivän magneettikentän. Anturittomissa BLDC-käytöissä tehottomassa vaiheessa havaittu back-EMF (sähkömotorinen voima) korvaa Hall-anturit – alentaa kustannuksia ja mahdollistaa toiminnan äärimmäisissä lämpötiloissa, joissa anturit pettäisivät.
Harjattoman tasavirtamoottorin ydinkomponentit
- Staattori: Kiinteä ulkokokoonpano, jossa on laminoidut rautasydämet, jotka on kierretty kuparikeloilla. Sydänhäviöt ja kuparihäviöt määräävät moottorin hyötysuhteen; korkealaatuiset piiteräslaminaatiot vähentävät pyörrevirtahäviöitä.
- Roottori: Pyörivä sisäkokoonpano, joka on varustettu harvinaisten maametallien kestomagneeteilla - tyypillisesti neodyymi-rauta-boori (NdFeB) -, jotka tarjoavat korkean vuotiheyden pienessä tilavuudessa.
- Hall-efektianturit: Kolme anturia, jotka on sijoitettu 120°:n välein, havaitsevat roottorin magneettisen napa-asennon ja syöttävät signaalit ESC:hen/ohjaimeen tarkan kommutoinnin ajoituksen varmistamiseksi.
- Elektroninen nopeudensäädin (ESC) / ohjain: Järjestelmän aivot. Se tulkitsee asennon palautetta, ohjaa vaiheen vaihtoa, säätelee nopeutta PWM:n (pulssinleveysmodulaatio) kautta ja suojaa ylivirralta ja ylilämpötilalta.
- Laakerit: Kuulalaakerit (yleisin) tai holkkilaakerit tukevat roottorin akselia; laakerin laatu vaikuttaa suoraan melutasoon ja käyttöikään.
Harjaton tasavirtamoottori vs. harjattu tasavirtamoottori: suora vertailu
| Parametri | Harjaton DC-moottori | Harjattu DC-moottori |
|---|---|---|
| Tehokkuus | 85–93 % | 75–80 % |
| Käyttöikä | 10 000-30 000 tuntia | 1000-5000 tuntia |
| Huolto | Minimaalinen (ei harjan vaihtoa) | Säännöllinen harjan tarkastus/vaihto |
| Melu & EMI | Matala (ei harjan valokaaria) | Korkeampi (harjakipinöinti aiheuttaa EMI:n) |
| Nopeudensäätö | Tarkka, laaja valikoima ESC:n kautta | Yksinkertaisempi jännitteensäätö |
| Tehon tiheys | Korkeampi (lämpö staattorissa, helposti haihtuva) | Alempi (lämpöä syntyy pyörivässä roottorissa) |
| Järjestelmän kustannukset | Korkeampi (vaatii ajurin elektroniikkaa) | Pienemmät ennakkokustannukset |
| Kipinä/räjähdysvaara | Ei mitään (turvallinen vaarallisiin ympäristöihin) | läsnä (siveltimen kaari) |
Harjattomien tasavirtamoottorien tyypit roottorikokoonpanon mukaan
Sisäroottori (Inrunner) BLDC-moottori
Roottori istuu staattorin sisällä, perinteinen järjestely. Inrunner-moottoreissa on yleensä roottorin alempi inertia , mikä mahdollistaa nopeamman kiihdytyksen ja hidastuksen. Ne sopivat hyvin nopeisiin sovelluksiin, kuten RC-lentokoneisiin, joissa kierrosluvut voivat ylittää 50 000 rpm . Niiden pienempi roottorin halkaisija kuitenkin rajoittaa vääntömomenttivartta, mikä johtaa pienempään vääntömomenttiin vastaavalla teholla.
Ulompi roottori (Outrunner) BLDC-moottori
Roottori kiertyy staattorin ulkopinnan ympärille. Tämä geometria lisää roottorin tehollista sädettä, jolloin syntyy huomattavasti enemmän vääntöä pienemmillä nopeuksilla ilman vaihdelaatikkoa. Outrunner-moottorit ovat vakiovalinta drone-käyttöön, suoravetoisille levysoittimille ja sähköpyörän napamoottoreille. Tyypillinen outrunner drone -moottori, jonka teho on 1000 KV (1000 rpm/voltti), pystyy toimittamaan 3-5× vääntömomentti vertailukelpoisesta juoksijasta samalla teholla.
Axial Flux BLDC -moottori
Magneettivuo kulkee yhdensuuntaisesti moottorin akselin kanssa eikä radiaalisesti. Tämä arkkitehtuuri tuottaa erittäin ohuen, levyn muotoisen moottorin poikkeuksellinen teho/painosuhde — Jotkin aksiaalivuon mallit saavuttavat tehotiheydet edellä 5 kW/kg , mikä tekee niistä houkuttelevia sähköajoneuvoissa, lentokoneissa ja ahtaissa teollisuuslaitteissa.
Mikroharjaton tasavirtamoottori: tarkkuus minipakkauksessa
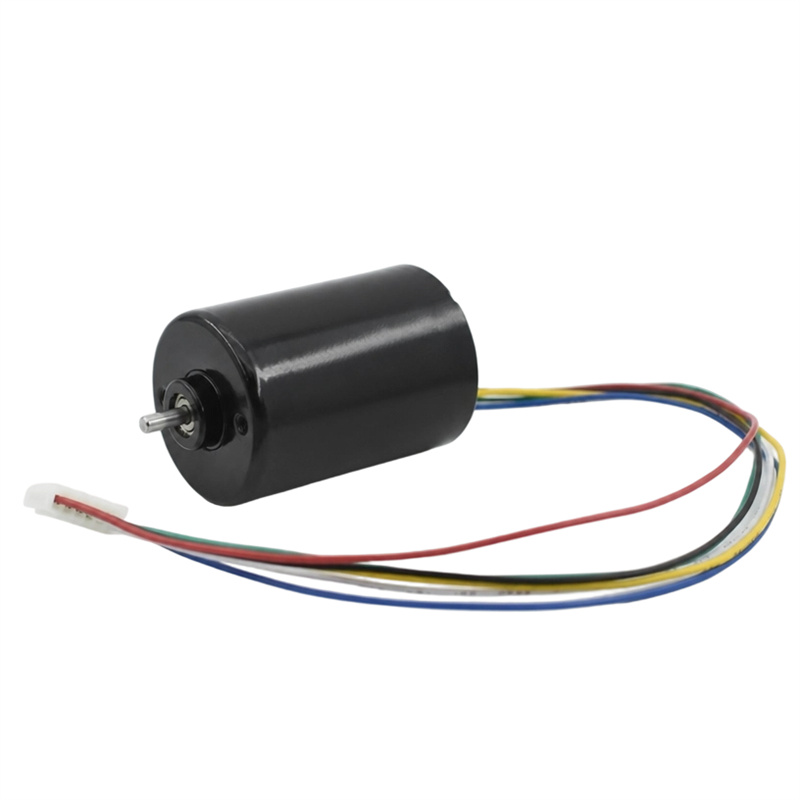
A mikroharjaton DC-moottori soveltaa BLDC-tekniikkaa erittäin pienessä mittakaavassa - tyypillisesti ulkohalkaisijat vaihtelevat 4 mm - 22 mm ja lähtöteho alle 1 W:sta noin 50 W:iin. Harjojen poistaminen on erityisen tärkeää tässä mittakaavassa, koska pienet harjat kuluvat erittäin nopeasti ja aiheuttavat hiukkaskontaminaation, jota ei voida hyväksyä lääketieteellisissä tai optisissa laitteissa.
Micro BLDC -moottoreiden tärkeimmät tekniset tiedot
| Halkaisija | Tyypillinen jännite | Nopeus ilman kuormaa | Jatkuva teho | Tyypillinen sovellus |
|---|---|---|---|---|
| 4-6 mm | 3,3-5 V | 50 000-100 000 rpm | < 1 W | Mikrodrooneja, puettavia laitteita |
| 8-12 mm | 5-12 V | 20 000-60 000 rpm | 1-5 W | Lääketieteelliset laitteet, hammaslääkärin työkalut |
| 16-22 mm | 12-24 V | 10 000-30 000 rpm | 5-50 W | Robotiikka, laboratorioautomaatio, kameran gimbalit |
Missä käytetään mikroharjattomia tasavirtamoottoreita
- Lääketieteelliset ja kirurgiset työkalut: Hammaskäsikappaleet, endoskoopit, infuusiopumput ja kirurgiset robotit vaativat moottoreita, jotka eivät tuota hiukkaskontaminaatiota ja kestävät sterilointijaksoja – vaatimukset, jotka vain harjattomat mallit voivat täyttää luotettavasti.
- Miniatyyri droonit ja UAV:t: Mikro-BLDC-moottorit 8–16 mm:n alueella käyttävät potkureita nanodroneissa ja sisäilman UAV:issa, joissa paino mitataan grammoina.
- Kameran stabilointi (gimbalit): Pehmeät, vähän hampaat mikro-BLDC-moottorit säilyttävät kameran suunnan aiheuttamatta värinää materiaaliin.
- Laboratorio- ja analyyttiset laitteet: Sentrifugit, mikropumput ja spektroskopialaitteet ovat riippuvaisia tarkasta nopeuden säädöstä ja pitkistä huoltoväleistä.
- Kulutuselektroniikka: Kiintolevyaseman karamoottorit, kannettavan tietokoneen jäähdytystuulettimet ja sähköhammasharjat käyttävät pienikokoista BLDC-tekniikkaa.
BLDC-moottorin suorituskykyparametrit, jotka sinun on ymmärrettävä
Harjattoman tasavirtamoottorin valitseminen ymmärtämättä sen ydinominaisuuksia johtaa alitoimintaan tai ennenaikaiseen vikaan. Kriittisimmät parametrit ovat:
- KV-luokitus (rpm/V): Määrittää kuinka monta kierrosta minuutissa moottori tuottaa yhtä volttia kohden ilman kuormitusta. 1500 KV:n moottori 12 V:lla tuottaa noin 18 000 rpm kuormittamattomana. Pienempi KV = enemmän vääntömomenttia; suurempi KV = suurempi nopeus.
- Jatkuva virran luokitus (A): Suurin jatkuva virta ylittämättä lämpörajoja. Tämän arvosanan ylittäminen heikentää käämin eristystä ja aiheuttaa peruuttamattomia vaurioita muutamassa minuutissa.
- Jumismomentti (N·m tai mN·m): Suurin vääntömomentti, jonka moottori tuottaa nollanopeudella. Tämä rajoittaa sitä, mitä vaihteistoja tai kuormia voidaan suoraan käyttää.
- Taka-EMF-vakio (Ke): Läheistä sukua KV:lle; määrittää kuinka paljon jännitettä moottori tuottaa nopeusyksikköä kohti. Kriittinen kuljettajan suunnittelulle ja regeneratiivisen jarrutuksen laskelmille.
- Napojen lukumäärä: Enemmän napoja = tasaisempi vääntö pienillä nopeuksilla, mutta rajoittaa maksimikierroslukua. Kaksinapaiset moottorit voivat saavuttaa erittäin suuria nopeuksia; 14-napaiset moottorit tarjoavat tasaisen hitaalla vääntömomentilla suorakäyttösovelluksissa.
- Lämmönkestävyys (°C/W): Ilmaisee, kuinka nopeasti moottori lämpenee menetyswattia kohden. Moottorit, joilla on pieni lämpövastus (hyvä lämmönpoisto) kestävät suurempia jatkuvaa kuormitusta.
Kuinka valita oikea harjaton tasavirtamoottori
- Määritä kuorman vääntömomentti ja nopeusvaatimus. Laske toimintapiste: mikä vääntömomentti (N·m) millä nopeudella (rpm) tarvitaan? Tämä asettaa tehontarpeen: P = T × ω.
- Valitse sisäroottori tai ulkoroottori. Suurinopeuksiset, matalan vääntömomentin kuormat suosivat ohikulkijoita. Pienet nopeudet, suuren vääntömomentin suoravetokuormat suosivat ohikulkijoita. Jos vaihteisto on hyväksyttävä, kumpi tahansa kokoonpano toimii.
- Valitse jännite järjestelmäväylän perusteella. Yhdistä moottori KV syöttöjännitteeseesi niin, että toimintapiste osuu moottorin hyötysuhdekarttaan. Korkean KV-moottorin käyttäminen korkealla jännitteellä ilman kuormitusrajoja kuluttaa energiaa ja vaarantaa ylinopeuden.
- Tarkista lämpörajat. Varmista, että jatkuva virran arvo ylittää vaaditun virran toimintapisteessä vähintään marginaalilla 20–30 % .
- Valitse sensoroitu vs. anturiton kommutointi. Anturimoottorit (Hall-anturit) ovat erinomaisia vaihtelevan kuormituksen sovelluksissa, jotka vaativat sujuvan käynnistyksen. Anturittomat mallit ovat yksinkertaisempia ja kustannustehokkaampia vakionopeuksisissa sovelluksissa, kuten puhaltimissa ja pumpuissa.
- Valitse yhteensopiva ohjain/ESC. Yhdistä kuljettajan jännitealue, virran arvo ja kommutointityyppi (anturi/anturiton) moottoriin. Yhteensopimaton ohjain on yleisin syy BLDC-järjestelmävikaan kenttäsovelluksissa.
Harjattomien tasavirtamoottoreiden yleiset sovellukset teollisuudessa
| Teollisuus | Sovellus | Miksi BLDC? |
|---|---|---|
| Autot / EV | Vetomoottorit, ohjaustehostin, LVI-puhaltimet | Korkea hyötysuhde, pitkä käyttöikä, tarkka ohjaus |
| Kuluttajaelektroniikka | HDD-karat, kannettavan tietokoneen tuulettimet, langattomat sähkötyökalut | Matala melu, kompakti koko, luotettavuus |
| LVI / Kodinkoneet | Invertterikompressorit, tuulettimet, pesukonerummut | Säädettävä nopeussäätö, energiansäästö jopa 30 % |
| Teollisuusautomaatio | Servokäytöt, kuljetinjärjestelmät, CNC-karat | Tarkka paikannus, korkea käyttöaste, vähän huoltoa |
| Ilmailu / droonit | UAV propulsio, toimilaitteet, reaktiopyörät | Teho-painosuhde, luotettavuus ankarissa olosuhteissa |
| Lääketieteellinen | Kirurgiset robotit, infuusiopumput, ventilaattorit | Nolla harjahiukkasten kontaminaatiota, sterilointiyhteensopivuus |
Edut ja rajoitukset: Rehellinen arvio
Edut
- Pidempi käyttöikä: Ilman kuluvia harjoja BLDC-moottorit saavuttavat rutiininomaisesti 20 000-30 000 tuntia MTBF (keskimääräinen aika vikojen välillä), kestää usein kauemmin kuin laitteet, joihin ne on asennettu.
- Parempi hyötysuhde koko nopeusalueella: Elektroninen kommutointi on optimoitu jokaisessa toimintapisteessä; harjatut moottorit menettävät tehokkuutta osittaisilla kuormituksilla kiinteän harjan kosketusvastuksen vuoksi.
- Parempi lämmönhallinta: Kiinteässä staattorissa syntyy lämpöä, joka voidaan jäähdyttää suoraan moottorin koteloon – paljon tehokkaampaa kuin pyörivän roottorin jäähdyttäminen.
- Matala sähkömagneettinen häiriö (EMI): Ei harjakaappia tarkoittaa, että BLDC-moottorit täyttävät tiukat EMI-standardit (EN 55014, CISPR 11) ilman laajaa ulkoista suodatusta.
- Turvallinen vaarallisissa ympäristöissä: Valokaari ei tee BLDC-moottoreista sopivia syttyville kaasu- tai pölyisille ympäristöille, joissa harjatut moottorit olisivat kiellettyjä.
Rajoitukset
- Korkeammat järjestelmäkustannukset: Itse moottori voi maksaa vain hieman enemmän kuin harjattu vastaava, mutta vaadittu ajuri/ESC lisää 30–100 % järjestelmän kokonaiskustannuksiin tehotasosta riippuen.
- Monimutkaisempi ohjaus: Sujuvan käynnistyksen, vääntömomentin aaltoilun minimoimisen ja kentän heikentämisen toteuttaminen yli nimellisnopeuksilla vaatii kehittynyttä laiteohjelmistoa – huomattavaa suunnittelutyötä.
- Harvinaisten maametallien magneettiriippuvuus: NdFeB-magneetit ovat alttiina toimitusketjun rajoituksille ja hintavaihteluille; ne myös demagnetoituvat Curie-lämpötilansa yläpuolella (tyypillisesti 80-120°C vakioluokille).
- Hammastusmomentti: Hyvin alhaisilla nopeuksilla staattorin rakojen ja roottorimagneettien välinen vuorovaikutus aiheuttaa vääntömomentin aaltoilua ("kogistumista"), jota on vähennettävä vinouttamalla tai edistyneillä ohjausalgoritmeilla tarkkuusasennointisovelluksissa.
Harjattoman tasavirtamoottoritekniikan tulevaisuuden trendit
BLDC-moottoriteknologia kehittyy edelleen nopeasti liikenteen sähköistymisen ja robotiikan laajenemisen myötä. Keskeisiä kehityssuuntia ovat mm.
- Integroidut moottori-ohjainmoduulit: Moottorin ja sen ohjainelektroniikan yhdistäminen yhdeksi tiivistetyksi yksiköksi yksinkertaistaa asennusta ja vähentää kaapelointia, mikä on jo yleistä 22 mm:n ja pienemmissä mikro-BLDC-moottoreissa.
- Wide-bandgap (WBG) puolijohdeohjaimet: Piikarbidin (SiC) ja galliumnitridin (GaN) kytkinlaitteet mahdollistavat korkeammat kytkentätaajuudet pienemmillä häviöillä, mikä nostaa järjestelmän tehokkuutta 97 % premium EV-sovelluksissa.
- Ferriittimagneettivaihtoehdot: Ferriittipohjaisten BLDC-moottoreiden tutkimuksen tavoitteena on vähentää riippuvuutta harvinaisista maametallista ja säilyttää samalla kilpailukykyinen suorituskyky optimoidun staattorigeometrian avulla.
- AI-pohjainen ennakoiva ylläpito: Reaaliaikainen virran ja tärinän allekirjoitusanalyysi mahdollistaa laakerien kulumisen ja käämien huonontumisen havaitsemisen varhaisessa vaiheessa, mikä pidentää tehokkaan käyttöiän entisestään jo vaikuttavia peruslukuja pidemmälle.
Uutiset
-
Harja DC-moottorin alkuperä ja fyysinen perusta The Harja DC-moottori on edelläkävijä sähköenergian muuntamisessa mekaaniseksi liikkeeksi, ja sen historia on ki...
LUE LISÄÄ -
Kuka käyttää edelleen harjattuja tasavirtamoottoreita nykyään? Harjatut DC-moottorit pienissä kodinkoneissa Huolimatta harjattoman moottoriteknologian yleistymisestä, ...
LUE LISÄÄ -
Harjaa tasavirtamoottorisovellukset kulutuselektroniikassa ja älylaitteissa Harjan tasavirtamoottorin rooli kulutuselektroniikan suunnittelussa Harja DC-moottor...
LUE LISÄÄ
Pikalinkit
 Kotiin
Tietoja meistä


Tekijänoikeus © Yuyao Hongyang Micromotor Co., Ltd. Kaikki oikeudet pidätetään.