Eng


 Kotiin / Uutiset / Teollisuuden uutisia / Vaihdemoottori vs. askelmoottori: erot, valintaopas ja pienen vaihdemoottorin tekniset tiedot
Vaihdemoottori vs. askelmoottori: erot, valintaopas ja pienen vaihdemoottorin tekniset tiedot
 2026.07.22
 Teollisuuden uutisia
Vuonna a vaihdemoottori vs stepper moottori vertailu, lyhyt vastaus on: Valitse vaihdemoottori, kun tarvitset korkeaa, tasaista vääntömomenttia alhaisella nopeudella jatkuvaan pyörimiseen, ja valitse askelmoottori, kun tarvitset tarkkaa, toistettavaa paikannusta . Vaihteistomoottori yhdistää tavallisen moottorin vaihteistoon, joka mekaanisesti moninkertaistaa vääntömomentin ja pienentää ulostulonopeutta, kun taas askelmoottori liikkuu kiinteillä, erillisillä kulma-askelilla, joita ohjataan suoraan sähköpulsseilla – vaihteistoa ei tarvita, vaikka yksi voidaan silti lisätä lisävääntömomentin saamiseksi. A pieni vaihdemoottori soveltaa samaa vääntömomentin moninkertaistamisperiaatetta pienessä mittakaavassa, yleensä halkaisijaltaan 6–42 mm, pienikokoisille laitteille, kuten ovilukkoille, kameran gimbaleille ja robotiikalle. Alla erittelemme, miten kukin moottorityyppi todella toimii, vertaamme niiden todellisia suorituskyvyn kompromisseja ja kerromme, mitä on otettava huomioon määritettäessä pientä vaihdemoottoria.
Kuinka vaihdemoottori toimii
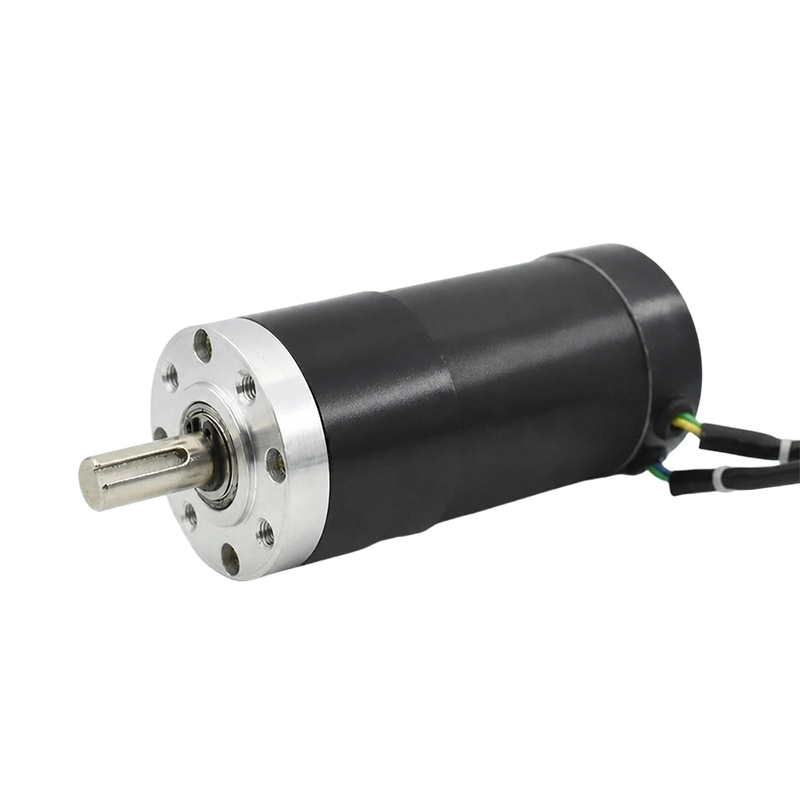
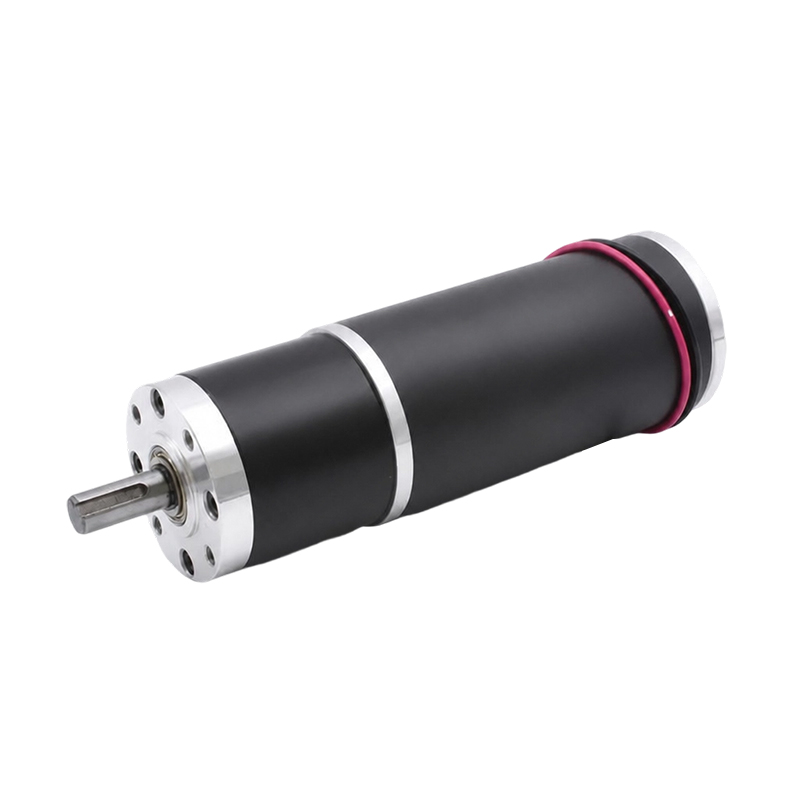
Vaihdemoottori on tavallinen AC- tai DC-moottori yhdistettynä vaihteistoon tai vaihteiston alennusjärjestelmään, joka on kiinnitetty suoraan sen ulostuloakseliin. Vaihteisto toimii vääntömomentin kertojana: pieni, tehokas moottori pyörii nopeasti, mutta heikosti, ja vaihteet vaihtavat tämän nopeuden voimaan, jolloin lopullinen ulostuloakseli pyörii hitaammin samalla, kun sitä työnnetään tai vedetään huomattavasti suuremmalla vääntömomentilla.
Tämä muotoilu tekee vaihdemoottoreista oletusvalinnan sovelluksiin, joissa tarvitaan jatkuvaa pyörimisvoimaa tarkkojen pysäytyskohtien sijaan – kuljetinhihnat, hissit, sähköajoneuvojen voimansiirrot ja yleiset teollisuuskoneet ovat kaikki riippuvaisia tästä vääntömomentista nopeuden suhteen.
Vaihdemoottoreissa käytettyjä yleisiä vaihteistotyyppejä ovat:
- Spur-vaihteistot – yksinkertainen, tehokas ja kustannustehokas kohtalaisiin vääntömomentti- ja nopeustarpeisiin
- Helical vaihteistot — Kulmahampaat takaavat tasaisemman ja hiljaisemman toiminnan suuremmilla kuormilla
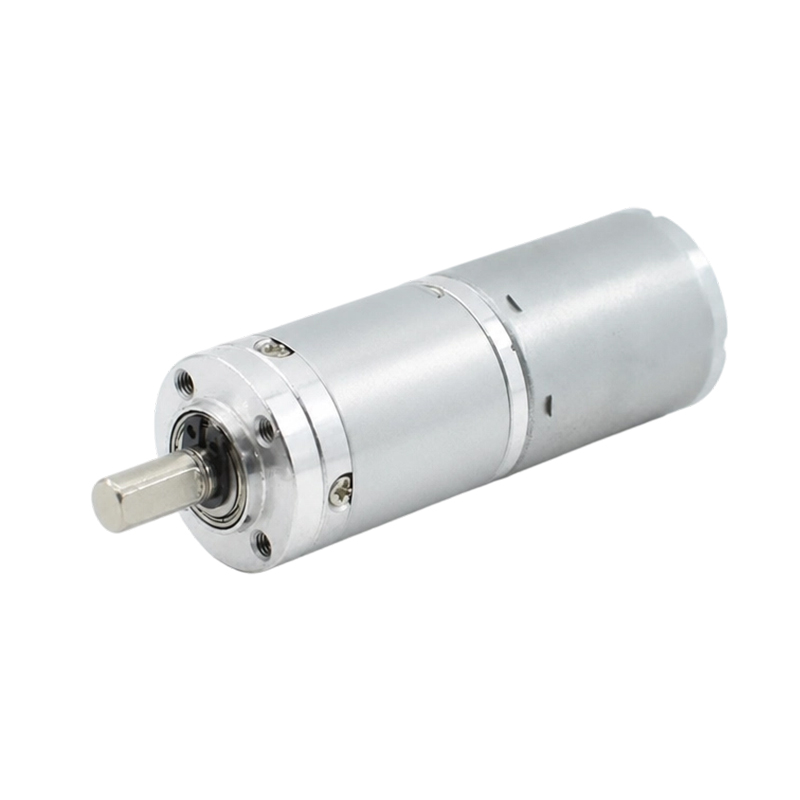
- Planeettavaihteistot — erittäin kompakti ja erinomainen vääntömomenttitiheys, yleinen rajallisissa tiloissa
- Kierukkavaihteistot — tarjoavat erittäin korkeat välityssuhteet, eivätkä ne ole taka-ajettavissa, mikä tarjoaa luonnollisen pito- tai jarrutusvaikutuksen
Kuinka askelmoottori toimii
Askelmoottori on moottorityyppi, joka jakaa yhden täyden kierroksen kiinteään määrään yhtä suuria askeleita liikuttaen sen akselia diskreetein, tarkan kulman askelin sen sijaan, että pyörii jatkuvasti ja tasaisesti. Tavallinen 1,8 asteen askelmoottori suorittaa 200 täyttä askelta kierrosta kohti , ja microsteppingillä – jakamalla jokainen vaihe elektronisesti – tätä resoluutiota voidaan tarkentaa entisestään.
Koska asentoa ohjataan suoraan laskemalla sähköpulsseja, askelmoottorit voivat saavuttaa tarkan paikantamisen avoimessa järjestelmässä, mikä tarkoittaa, että ne eivät välttämättä vaadi kooderia tai takaisinkytkentäanturia tietääkseen, mihin akseli on suunnattu. Tämä on tärkein syy, miksi ne ovat vakiona laitteissa, kuten 3D-tulostimissa, CNC-koneissa ja automaattisissa annostelijoissa, joissa tarkka, toistettava liike on tärkeämpää kuin raaka kiertovoima.
Askelmoottorit tarjoavat myös vahvan pitomomentin pysähdyksissä pitäen akselin lukittuna paikoilleen kuormituksen alaisena ilman ajautumista – hyödyllistä sovelluksissa, kuten robottikäsivarsien nivelissä, joiden on pysyttävä paikallaan liikkeiden välillä.
Vaihdemoottori vs askelmoottori: suora vertailu
Alla olevassa taulukossa on esitetty käytännön erot, jotka tyypillisesti ratkaisevat, mikä moottorityyppi sopii tiettyyn malliin.
| tekijä | Vaihdemoottori | Askelmoottori |
|---|---|---|
| Ensisijainen vahvuus | Korkea, tasainen vääntömomentti | Tarkka, toistettava sijainti |
| Liikkeen tyyppi | Jatkuva kierto | Diskreetit, kiinteän kulman portaat |
| Vääntömomentti koko nopeusalueella | Johdonmukainen | Korkea alhaisella nopeudella, laskee jyrkästi nopeuden kasvaessa |
| Paikkapalautetta tarvitaan | Yleensä kyllä, tarkan hallinnan vuoksi | Ei — avoimen silmukan paikannus pulssilaskennan mukaan |
| Tehokkuus suurella kuormituksella | Vähentynyt noin 5–20 % vaihteistokitkalla | Voi pudota alle 50 %, kun sitä painetaan voimakkaasti |
| Ennakkokulut | Korkeampi, vaihteiston ansiosta | Kohtalainen |
Vaihteistomoottorit tuovat mukanaan myös mekaanisen omituisuuden, joka kannattaa tietää ennen kuin määrität sellaisen: vaihteiston välys - pieni välys hammastushammasten välillä - kulkee tyypillisesti 0,5-3 astetta , mikä voi johtaa lievään tarkkuuden heikkenemiseen paikkaherkissä sovelluksissa. Askelmoottorin suorakäyttöinen rakenne välttää tämän ongelman kokonaan, mikä on osa sitä, miksi se hallitsee paikannuskriittisiä laitteita.
Milloin kukin moottorityyppi valitaan
Moottorin sovittaminen työhön edellyttää yleensä vastausta yhteen kysymykseen: tarvitseeko sovelluksen liikuttaa jotain voimalla vai asettaa jotain tarkasti?
Valitse vaihdemoottori kun
- Sovellus vaatii suuren vääntömomentin alhaisella jatkuvalla nopeudella — kuljettimet, hissit ja raskaat koneet
- Kuorma on huomattava ja tarkka pysäytysasento on vähemmän tärkeä kuin raaka veto- tai työntövoima
- Mekanismi toimii jatkuvasti sen sijaan, että käynnistyy ja pysähtyy erillisissä askelissa
Valitse askelmoottori, kun
- Tarkka, toistettava paikannus on etusijalla – 3D-tulostimet, CNC-leikkauspäät ja kameran tarkennusmekanismit
- Suunnittelu hyötyy avoimen silmukan ohjauksesta, mikä välttää kooderin lisäkustannukset ja monimutkaisuuden
- Akselin on pysyttävä kiinteässä asennossa kuormituksen alaisena ajautumatta liikkeiden välillä
Joissakin malleissa käytetään vaihdettua askelmoottoria saadakseen molempien maailmojen parhaat puolet – vaihteisto moninkertaistaa askelman alkuperäisen vääntömomentin ja samalla parantaa sen tehokasta askelresoluutiota, koska jokainen moottorin askel vastaa nyt pienempää kulmaa ulostuloakselilla vaihteen vähentämisen jälkeen.
Mikä määrittelee pienen vaihdemoottorin
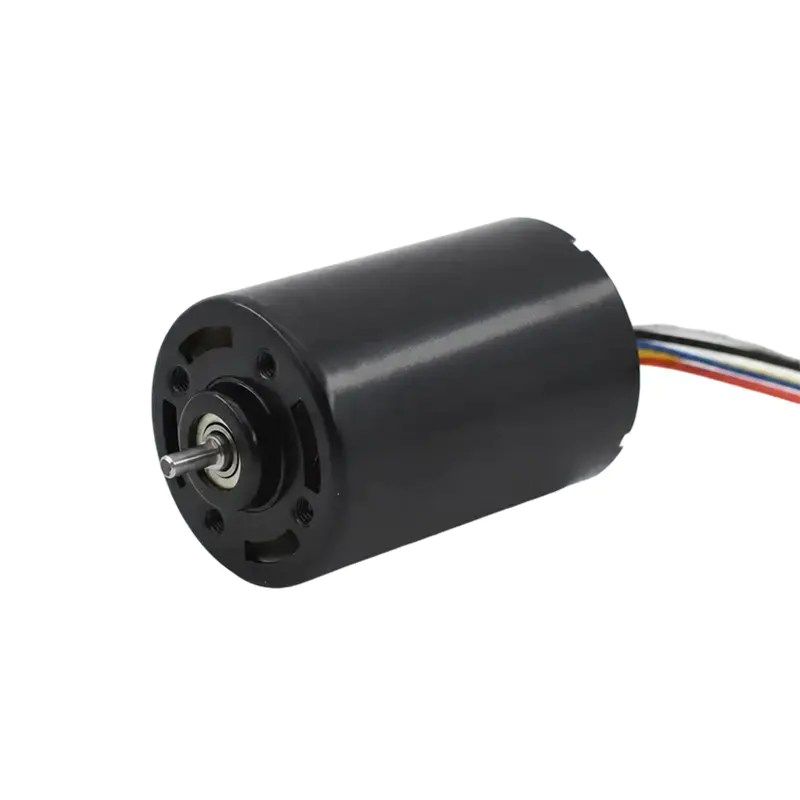
Pieni vaihdemoottori soveltaa samaa moottori plus vaihteisto -periaatetta pienessä mittakaavassa, ja se on suunniteltu sovelluksiin, joissa sekä vääntömomentilla että fyysisellä jalanjäljellä on merkitystä. Valmistajat tarjoavat yleensä pieniä vaihdemoottoreita noin 6 mm - 42 mm ulkohalkaisija , joiden nimellisjännitteet ovat tyypillisesti 2 V - 24 V DC ja lähtönopeudet missä tahansa noin 5 rpm - 2 000 RPM valitusta välityssuhteesta riippuen.
Alueen pienimmässä päässä 6 mm:n hammaspyörämoottori voi painaa hieman yli gramman – tarpeeksi kevyt miniatyyrirobottiikkaan, kameran kardaaniin tai automatisoituihin ovien lukoihin – mutta silti moninkertaistaa vääntömomentin paljaalla moottorilla yksinään. Esimerkiksi edustava mikroplaneettayksikkö yhdistää 8-10 mm:n moottorin ja noin 10 mm:n vaihteiston tuottamaan 1:171-alennussuhteen, mikä on hyödyllistä silloin, kun pienestä paketista tarvitaan erittäin hidasta, korkeaa vääntömomenttia.
Vaihteiston materiaalin ja välityssuhteen valinta pienelle vaihdemoottorille
Kaksi erittelyvaihtoehtoa ovat tärkeitä, kun olet päättänyt pienen vaihdemoottorin: mistä vaihteet on valmistettu ja kuinka aggressiivinen alennussuhde on.
- Muoviset vaihteet ovat kevyempiä, hiljaisempia ja kustannustehokkaampia – sopivat hyvin kulutuselektroniikkaan, leluihin ja kevyisiin mekanismeihin, joiden käyttöjaksot ovat rajoitettuja.
- Metalliset vaihteet siirtävät suurempia voimia ja kestävät huomattavasti pidempään samalla kuormituksella – yleensä kaksi tai kolme kertaa vastaavan muovisen vaihteiston käyttöikä – mikä tekee niistä paremman valinnan vaativiin tai jatkuvaan käyttöön.
- Metalli-muovi-sekavaihteistot tarjoavat keskitien, käyttämällä usein muovia nopeasti pyörivässä syöttövaiheessa melun vähentämiseksi samalla kun metalli pysyy korkeamman vääntömomentin lähtöasteessa.
- Suuremmat välityssuhteet korvaavat maksiminopeuden suuremmalla vääntömomentin kertoimella – suhde 1:171 tuottaa paljon enemmän vääntömomenttia kuin saman perusmoottorin suhde 1:27, mutta pyörittää ulostuloakselia paljon hitaammin.
Kun määrität pientä vaihdemoottoria uudelle mallille, kannattaa jakaa tavoitekuorma, käyttösuhde ja melutaso suoraan valmistajan kanssa — välityssuhde, vaihteiston materiaali, lähtöakselin tyyli ja jännite ovat kaikki yleisesti räätälöitävissä jopa näillä pienillä halkaisijoilla, joten varastoosan tarvitsee harvoin olla lopullinen kompromissi.
Uutiset
-
Harja DC-moottorin alkuperä ja fyysinen perusta The Harja DC-moottori on edelläkävijä sähköenergian muuntamisessa mekaaniseksi liikkeeksi, ja sen historia on ki...
LUE LISÄÄ -
Kuka käyttää edelleen harjattuja tasavirtamoottoreita nykyään? Harjatut DC-moottorit pienissä kodinkoneissa Huolimatta harjattoman moottoriteknologian yleistymisestä, ...
LUE LISÄÄ -
Harjaa tasavirtamoottorisovellukset kulutuselektroniikassa ja älylaitteissa Harjan tasavirtamoottorin rooli kulutuselektroniikan suunnittelussa Harja DC-moottor...
LUE LISÄÄ
Pikalinkit
 Kotiin
Tietoja meistä


Tekijänoikeus © Yuyao Hongyang Micromotor Co., Ltd. Kaikki oikeudet pidätetään.